地狱门:题解
算法与贡献
std.cpp沿用命题者的“带下界松弛、前驱环加速”思路。Codex(GPT-6)补齐规格、证明与测试,明确在触及开放时间时立即断开前驱,并在环加速后重新调度全部环点。另提供独立的截止时间判定算法。图构造共用 portal-graph.hpp。
先区分三种答案
忽略时间,在世界之间判断可达性。由于可以等待且所有开放时间有限,可达性恰好决定能否到达目标世界。不可达时输出 YouNeedOpPermission .
如果目标世界的单步时间为负,可以在目标附近往返任意多次,再走到目标点,因此答案为 NegativeInfinity . 若目标世界非负,最后一次传送的到达时间至少为 \(t_i+\delta_i\ge-20000\) ;此后移动不能提前。没有使用传送门的路径时间也不会小于0。因此有限答案一定不小于 \(-20000\) . 中途经过负时间世界不会自动使最终答案负无穷,因为下一道传送门仍有开放时间。
状态图
每道门建立一个状态,表示已到达入口、满足开放时间、准备使用该门的时刻。另设起点和终点两个虚拟状态。若门 \(i\) 的出口和门 \(j\) 的入口位于同一世界,连边。设曼哈顿距离为 \(d_{ij}\) 、该世界步时为 \(T\) .
若 \(T\ge0\) ,转移为
若 \(T<0\) ,可以先绕行到足够早的时间,再等待到开放,因此直接得到 \(x_j=t_j\) ,称为重置边。虚拟状态的传送变化为0、开放时间为足够小的哨兵。起始状态标签从0开始。
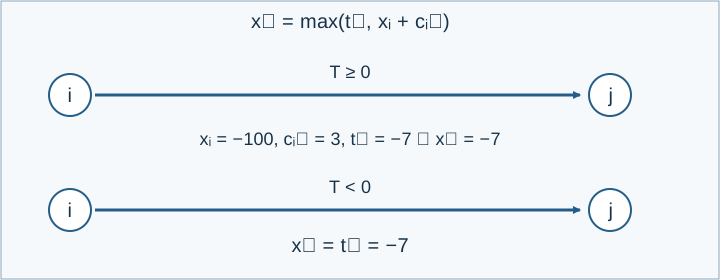
每个世界至多50个真实入口,故 \(V=N+2\) ,\(E\le52V\) . 坐标差、乘积、时间标签均用64位整数。
标准算法:松弛与负环加速
维护每个状态当前已知可达的最早时间。扫描标签发生变化的点,执行上述转移。若新值等于目标开放时间,清空其前驱;否则记录使其改善的仿射边。重置边一定清空前驱。
前驱图每点至多一条前驱。任何前驱环的总边权都为负:每条前驱在严格改善时建立,沿环的最后一次建立必然闭合一次严格下降。标签之后只会下降,因此始终有 \(d_v\ge d_u+c_{uv}\) .
对这样的环,计算
若 \(\Delta>0\) ,将全部环点标签减去 \(\Delta\) ,再把它们全部标记为待扫描。这个值没有跳过开放时间:新的标签不低于每个点的下界。重复绕负环最终可以把每个标签降到这些值或更早,因为在这组新标签上,所有环边仍可作仿射转移,至少一条边的候选值刚好触及开放时间。到达更早时可通过等待实现记录的时刻。若 \(\Delta\le0\) ,不平移,正常松弛很快会触及某个下界并断环。
所有有限标签都是整数,真实门有固定下界,虚拟状态仅与有限时间的门或非负移动相连,所以过程终止。停止时所有边均无法改善;沿任意有限操作序列归纳,最终标签不晚于该序列的到达时刻。又因每次更新均可实现,所得答案正是最早时刻。
若总扫描轮数为 \(R\) ,时间为 \(O(R(E+V))\) ,空间为 \(O(E+V)\) . 环加速避免逐圈消耗巨大时间差;这里不把实际轮数误写为无条件常数。正式数据另含长环、单个负边、正时间链及重置边,并与下面有明确多项式界的实现比较。
补充方案与取舍
截止时间判定解法和对应程序通过二分答案、反向传播最晚出发时间给出独立方案,最坏时间 \(O(VE\log(U+20001))\) ,空间 \(O(V+E)\) ,其中 \(U\) 是一条可行路线的到达时刻。它有直接的多项式界,但需重复判定;标准程序保留出题人的前驱环加速。两者均通过完整数据与当前时限。