异星工厂:机器人指令平台
预估时间限制:0.5 秒。内存限制:128 MB。
实际时限以标准程序在目标评测环境的最慢用例中位时间乘以 \(2\) ,按 \(0.5\) 秒向上取整。参考环境见评测说明。
背景故事
异星工厂中的机器人依靠指令平台协调工作。平台按环形网络依次相连;随着矿区停产与新产线投入使用,需要删除或增设平台,并在网络中移动当前控制位置。
形式化问题描述
初始有 \(n\) 个平台,编号为 \(1,2,\ldots,n\) ,按此顺序组成环,当前平台为 \(1\) .
沿 \(1\to2\to\cdots\to n\to1\) 为方向 \(0\) ,反向为方向 \(1\) . 插入或删除后仍按环中的相邻关系定义这两个方向。
依次执行 \(m\) 个操作:
0:删除当前平台,并将其在方向 \(0\) 的后继设为当前平台。若仅剩一个平台,则环变空;空环上忽略此操作。1:在当前平台与其方向 \(0\) 的后继之间插入新平台,当前平台保持不变。若环为空,则插入唯一的平台,并将它设为当前平台。2 x:沿方向 \(0\) 移动 \(x\) 步。3 x:沿方向 \(1\) 移动 \(x\) 步。4:查询当前平台编号;空环时输出-1.
每次插入的平台编号为此前发放过的最大编号加一,编号不会复用。负步数表示沿相反方向移动相应步数;空环上的移动被忽略。环只有一个平台时,两个方向的后继都是自身。
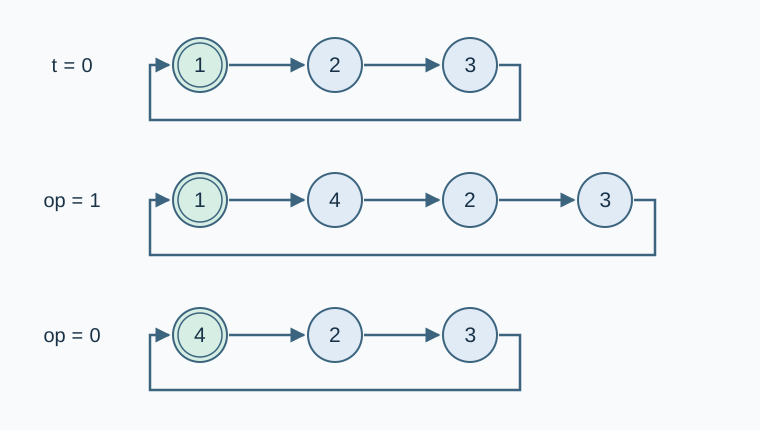
图中箭头表示方向 \(0\) ,双圈标出当前平台。三行依次为初始状态、执行 1 后、再执行 0 后;方向 \(1\) 与箭头相反。
输入格式
第一行两个整数 \(n,m\) . 接下来 \(m\) 行,每行一个操作,格式如上。
输出格式
对每个 4 操作输出一行答案。没有查询时输出为空。
样例
样例 1
输入
3 26
4
2 100
4
3 -100
4
1
4
2 1
4
2 0
4
0
4
0
4
0
4
0
4
1
4
1
1
4
2 2
4
输出
1
2
3
3
4
4
1
2
3
-1
5
5
6
样例 2
输入
4 51
4
2 1
4
2 1
4
2 1
4
2 1
4
3 1
4
0
4
2 1
4
3 1
4
3 1
4
1
4
2 1
4
3 1
4
2 2
4
0
4
0
4
0
4
0
4
0
4
1
4
2 1000
4
1
1
1
1
1
1
2 1000
4
3 -5000
4
输出
1
2
3
4
1
4
1
2
1
3
3
5
3
1
2
3
5
-1
-1
6
6
7
12
样例 3
输入
1 12
4
0
4
2 -1000000000
1
4
1
3 -1
4
0
4
4
输出
1
-1
2
3
2
2
样例解释
样例 1、2 展示了环绕、负步数、插入和连续删除。插入非空环时不会自动移动到新平台。
样例 3 删除唯一的平台后得到空环;随后插入的平台编号为 \(2\) . 再次插入得到编号 \(3\) ,执行 3 -1 等价于沿方向 \(0\) 移动一步。
数据范围与保证
对 100% 的数据:\(1\le n,m\le10^5\) ,\(-10^9\le x\le10^9\) .
每次在非空环中移动时,令 \(s\) 为当时的平台数,\(r\) 为 \(x\) 除以 \(s\) 的非负余数。保证 \(\min(r,s-r)\le500\) ,即绕环取模并选择较短方向后,最多需要走 \(500\) 步。空环上的移动不受此条约束。
| 分值比例 | 额外条件 |
|---|---|
| 100% | 无额外条件 |