游耕者(昼)题解
解法比较
按输入编号依次访问并回到起点的做法没有使用坐标。它能给出一条巡回,却不能满足题目的长度保证。例如按顺序输入 \((0,0),(100,0),(1,0),(101,0)\) ,这条巡回长为 \(400\) ,而最小生成树权值为 \(101\) ,超过允许的 \(2.001\times101+0.001=202.102\) .
Codex(GPT-6)采用的实现采用欧氏最小生成树的加倍遍历与三角不等式捷径,再用 Delaunay 候选边避免完全图,时间为 \(O(n\log(n+1))\) 、空间为 \(O(n)\) ,证明和退化情形见下文。它增加了几何构图工作,换取可证明的路线长度保证;不能把只输出编号的线性时间当成有效解法来比较快慢。
从最小生成树构造巡回路线
把农场作为顶点,两点之间的距离作为无向边权。题面定义的最小连接成本 \(M\) 正是这个完全图的最小生成树权值:任何连通图都能删除环上的边,得到权值不增的生成树。
求出一棵最小生成树 \(T\) ,以农场 \(1\) 为根做深度优先遍历,只在首次到达顶点时将它加入序列,最后补上 \(1\) .实际实现使用显式栈,避免长链上的递归栈溢出。
为什么总代价不超过两倍
沿树边往返的完整遍历把每条边走两次,总代价恰为 \(2M\) .从这个行走序列中跳过已经访问过的顶点,保留首次访问顺序和最终返回起点。由三角不等式,用一条直达边替换一段路径不会增加代价,所以得到的巡回路线满足:
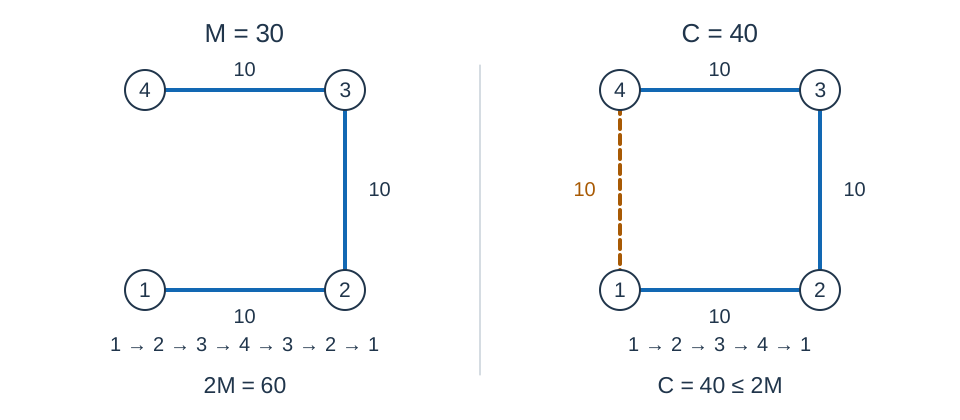
图中左侧树的完整往返顺序为 \(1,2,3,4,3,2,1\) ,代价为 \(60\) .跳过重复访问后得到右侧的 \(1,2,3,4,1\) ,代价为 \(40\) .
若最优巡回长度为 \(OPT\) ,从最优回路中删去一条边便得到生成树,因此 \(M\le OPT\) .参考构造满足 \(C\le2OPT\) .题面为评测保留的容差允许 \(C\le2.001M+0.001\) ,因此不能把所有获接受路线都宣称为严格的 2 倍近似。
重合点和边界
按坐标排序,将同坐标的农场保留一个代表,其余编号用零权边连接到代表。仅对互不相同的坐标求树,再加入这些零权边。它们不改变 \(M\) ,并保证每个原始编号都出现在最终巡回中。
单个农场输出 1 1 ;全部农场重合时 \(M=C=0\) .不假设点处于一般位置,也不以随机扰动改变坐标或边权。
上取整会不会影响 MST 的正确性
任意一棵按真实欧氏距离求出的 MST,在每条边分别向上取整后,仍然是新边权下的 MST。 因此可以先用欧氏几何筛边、按平方距离做 Kruskal,再累加选中边的取整长度。下面分别验证巡回构造与 MST 筛边需要的两个性质。
1. 三角不等式仍成立
设真实欧氏距离为 \(e(a,b)\) ,本题边权为 \(d(a,b)=\lceil e(a,b)\rceil\) .由欧氏距离的三角不等式和 \(\lceil u+v\rceil\le\lceil u\rceil+\lceil v\rceil\) ,可得:
所以上文跳过重复顶点的证明对本题仍然有效。向下取整不一定满足这个性质。
2. 用割性质和换边证明 MST 仍最优
设 \(T\) 是真实距离下的一棵 MST,\(f\) 是任意单调不减的函数,即 \(x\le y\) 时 \(f(x)\le f(y)\) .本题取 \(f(x)=\lceil x\rceil\) .
从 \(T\) 中删除任意树边 \(e\) ,树恰好分成两个连通块 \(A,B\) .这两个点集组成一个割;端点分别在两侧的边称为跨割边。对任意跨割边 \(g\) ,必有:
否则在原树中用 \(g\) 替换 \(e\) ,便得到更轻的生成树,与 \(T\) 最优矛盾。
接下来证明这些比较足以保证取整后的总权值最优。任取另一棵生成树 \(S\) ,若 \(S\ne T\) :
- 选一条属于 \(T\) 、不属于 \(S\) 的边 \(e\) ,考虑刚才的割 \(A,B\) .
- \(S\) 中连接 \(e\) 两端的唯一路径必然跨过这个割,取其中一条跨割边 \(g\) .
- \(g\) 不属于 \(T\) :\(T\) 中唯一跨越这个割的边就是 \(e\) ,而 \(e\) 不在 \(S\) 中。
- 向 \(S\) 加入 \(e\) ,再删除路径上的 \(g\) ,仍得到生成树。根据上述不等式,新的 \(f\) 权值总和不会增加,而且它比 \(S\) 多包含一条 \(T\) 的边。
重复至多 \(n-1\) 次,便把 \(S\) 变成 \(T\) ,期间权值总和从未增加。由于 \(S\) 任意,\(T\) 在新边权下也最优。证明允许相等边权,因此上取整制造的并列情况没有影响。
也可以从 Kruskal 理解:按真实距离排好的边,在上取整后仍是一个合法的不降序排列。沿用同一顺序、执行同样的并查集合并,就会选出同一棵 MST。平方距离与真实距离的大小关系相同,所以程序排序时无需开平方。
3. 这个结论的准确范围
上取整可能增加新的最优树。例如 \(A=(0,0),B=(5,0),C=(2,4)\) 的三条边长为 \(5,5,\sqrt{20}\) .真实 MST 必须使用 \(AC\) ;取整后三条边均为 \(5\) ,任意两条边都组成权值为 \(10\) 的 MST。因此,我们只需保证候选边中保留了原欧氏 MST,无需保留取整后所有可能的最优树。
这个证明依赖树的换边性质,不能简化为“单调函数保持任意两组数的和的大小关系”。实际成本必须计算为:
它一般不等于 \(\left\lceil\sum_{e\in T}w(e)\right\rceil\) .程序必须对每条选中边单独取整。
为什么引入三角剖分
完全图有 \(n(n-1)/2\) 条边,大规模输入无法全部生成。我们需要一个只有 \(O(n)\) 条边、又包含欧氏 MST 的图。接下来从几何概念开始构造这样的图;只需事先理解生成树和 Kruskal。
1. 凸包与三角剖分
想象在平面上的所有点外面套一根橡皮筋,拉紧后围出的边界就是凸包。若点不全共线,凸包围成一个凸多边形。
对点集做三角剖分,就是连接若干点对,把凸包内部铺满三角形,并满足:
- 每个输入点都是剖分的顶点。
- 边只在公共端点相交,不能交叉,也不能从另一个顶点中间穿过。
- 三角形内部互不重叠,内部不能遗漏输入点。
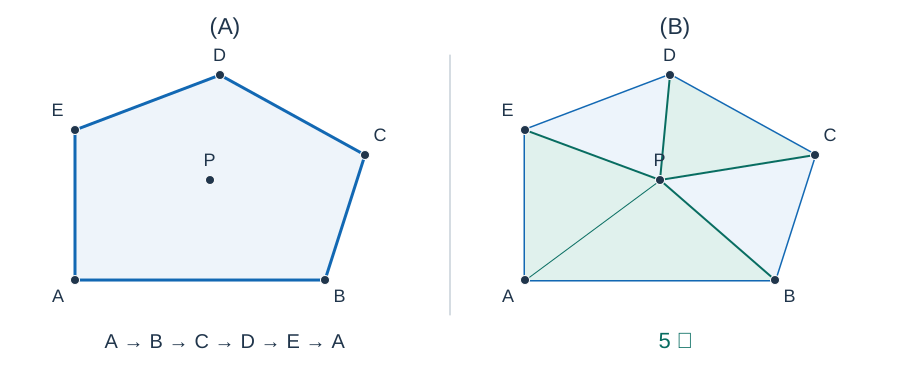
左图的 \(P\) 是凸包内部的点;右图把它接入剖分。对同一组点,通常可以画出多种三角剖分。任意画一种还不够,我们需要增加空圆条件。
2. Delaunay 三角剖分与空圆条件
三个不共线的点唯一确定一个经过它们的圆,称为三角形的外接圆。如果剖分中每个三角形的外接圆内部都没有其他输入点,它就是 Delaunay 三角剖分。其他点落在圆周上是允许的,所以四点共圆时答案可能不唯一。CGAL 的三角剖分说明采用同样的定义。
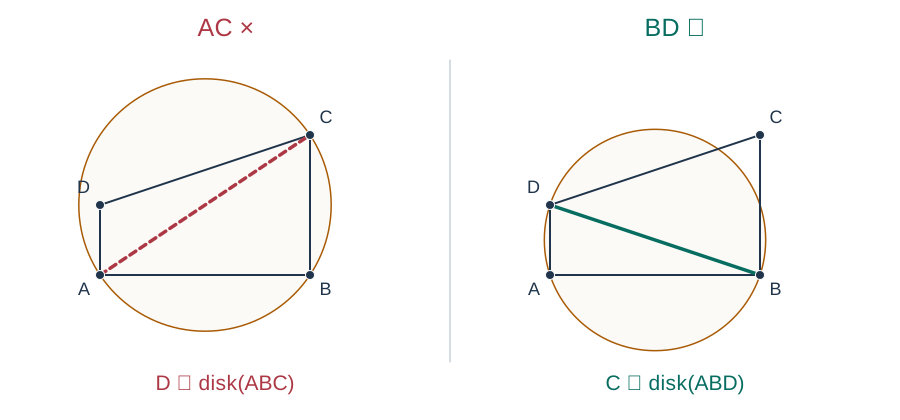
图中 \(A=(0,0),B=(6,0),C=(6,4),D=(0,2)\) .左图使用 \(AC\) ,但 \(D\) 在 \(\triangle ABC\) 的外接圆内,因此不合格。右图换成 \(BD\) ,两个三角形的外接圆都不含第四个点,因此合格。右图只画出 \(\triangle ABD\) 的外接圆,避免两圆重叠遮挡。
这种更换四边形对角线的操作称为翻边。分治算法不必先画出任意剖分再逐条翻边,但同样使用圆内判定来决定哪些边应该删除、哪些边应该加入。
3. 与 Voronoi 图是什么关系
Voronoi 图把平面分成若干区域:一个站点的区域由“到它的距离不大于到其他站点的距离”的位置组成。两个区域共享一段边界时,连接对应的两个站点,得到 Delaunay 图的边;共圆造成的多边形面可以再补入对角线,成为三角剖分。
因此,用 Voronoi 图求欧氏 MST 的方向是正确的。参考程序直接构造它对应的 Delaunay 三角剖分,省去 Voronoi 顶点、外心和边界交点的坐标计算。
4. 为什么它一定保留欧氏 MST
取欧氏 MST 中的一条边 \(AB\) ,考虑以 \(AB\) 为直径的闭圆盘。如果其中存在另一个不同的点 \(P\) ,则:
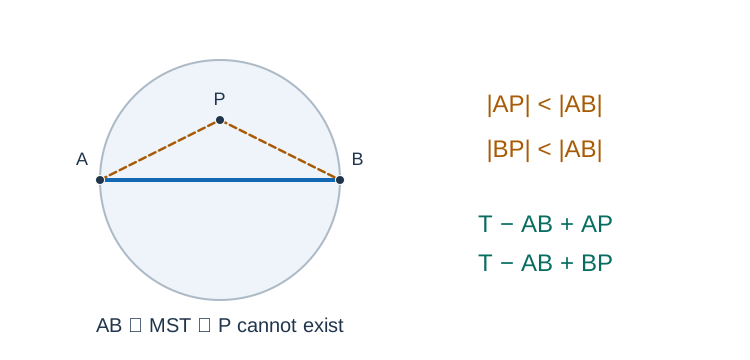
从树中删除 \(AB\) 后,\(P\) 必在 \(A\) 或 \(B\) 所在的连通块之一。若在 \(A\) 一侧,便能用更短的 \(PB\) 重连;若在 \(B\) 一侧,便能用更短的 \(PA\) 重连。两种情况都与 MST 最优矛盾。因此,直径圆盘内及圆周上,除 \(A,B\) 外都没有输入点。
在圆心处,\(A,B\) 距离相等,且严格比所有其他点近。沿 \(AB\) 的垂直平分线移动足够小的距离,这个严格关系仍成立,所以两者的 Voronoi 区域共享一段边界。对应的 \(AB\) 必须出现在 Delaunay 三角剖分中。这个论证也排除了共圆时对角线选择的影响:我们需要的 MST 边属于必须保留的边。CGAL 的欧氏 MST 示例正是先构造 Delaunay 三角剖分,再运行 Kruskal。
因此,先求真实欧氏距离的 Delaunay 图,再求欧氏 MST,最后逐边上取整,就得到了本题准确的 \(M\) .若所有点共线,则只需保留按位置排序的相邻边,同样包含所需的 MST。
5. 为什么边数只有线性级
设不同坐标有 \(k\) 个,且不全共线。记边数为 \(E\) 、包括外部区域的面数为 \(F\) .平面图的欧拉公式给出 \(k-E+F=2\) ;每个面的边界至少含三条边,每条边被两个面各数一次,所以 \(3F\le2E\) .合并得 \(E\le3k-6\) .全共线时只有 \(k-1\) 条相邻边。
所以三角剖分把候选边从平方级降到了线性级。接下来的关键是用 \(O(k\log k)\) 时间把这些边找出来。
分治 Delaunay:先看整体流程
参考程序使用 Guibas–Stolfi 分治算法,最坏时间为 \(O(k\log k)\) .算法原始描述位于论文第 9 节;第 8 节介绍几何判定。下面按本题实现解释其步骤。
- 对不同坐标按 \((x,y)\) 字典序排序,只排序一次。
- 将连续下标区间平分为左半 \(L\) 和右半 \(R\) ,分别递归求出剖分。
- 合并时,删除两侧不再适用的旧边,加入连接左右两半的跨区边。
- 返回合并后的剖分,以及凸包最左端、最右端的边句柄,供上一层合并使用。
只有两个点时直接连边;三个点不共线时连成三角形,共线时连成按位置排序的链。去重后只有一个点的情况在递归入口外处理。四个及以上的点平分后,两侧都至少有两个点。
同横坐标时以纵坐标打破平局。为了理解左右分隔,可以想象将坐标轴旋转一个足够小的角度,使新横坐标的顺序恰好等于原来的字典序;这只改变观察方向,所有距离、共线和共圆关系都保持不变。程序仍用原整数坐标计算,不实际旋转或扰动点。
分治的核心:怎样合并左右两张剖分
1. 从下公切线开始
两个凸包的下公切线是连接左右凸包的直线,所有点都在它的上方或线上;取其两端的输入点作为第一条跨区边。可以从左凸包最右端和右凸包最左端出发,沿各自凸包移动端点,直到连线同时支撑两个凸包。每个端点只沿凸包前进,不需要枚举所有点对。
以下用 \(\ell\in L,r\in R\) 表示当前跨区边的两端。讲解中把它写成从左到右的 \(\ell\to r\) ;代码的 Base 存储相反方向 \(r\to\ell\) .这里“上方”指点位于有向直线 \(\ell\to r\) 的左侧,不是单纯比较纵坐标。
2. 为什么下一步只移动一个端点
想象一条将 \(L,R\) 分开的竖直线。最终剖分中的跨区边都与它相交,可以按交点由下往上排序。相邻两条跨区边之间经过同一个三角形面,因此它们共享一个端点。
所以从当前边 \(\ell r\) 出发,下一条只可能是:
- 保持右端 \(r\) ,把左端换成 \(L\) 中的某个点 \(p\) ,加入 \(pr\) .
- 保持左端 \(\ell\) ,把右端换成 \(R\) 中的某个点 \(s\) ,加入 \(\ell s\) .
每次确定一个新三角形,继续沿两半之间的区域向上推进,直到上公切线。下面的实际例子贯穿整个合并过程。
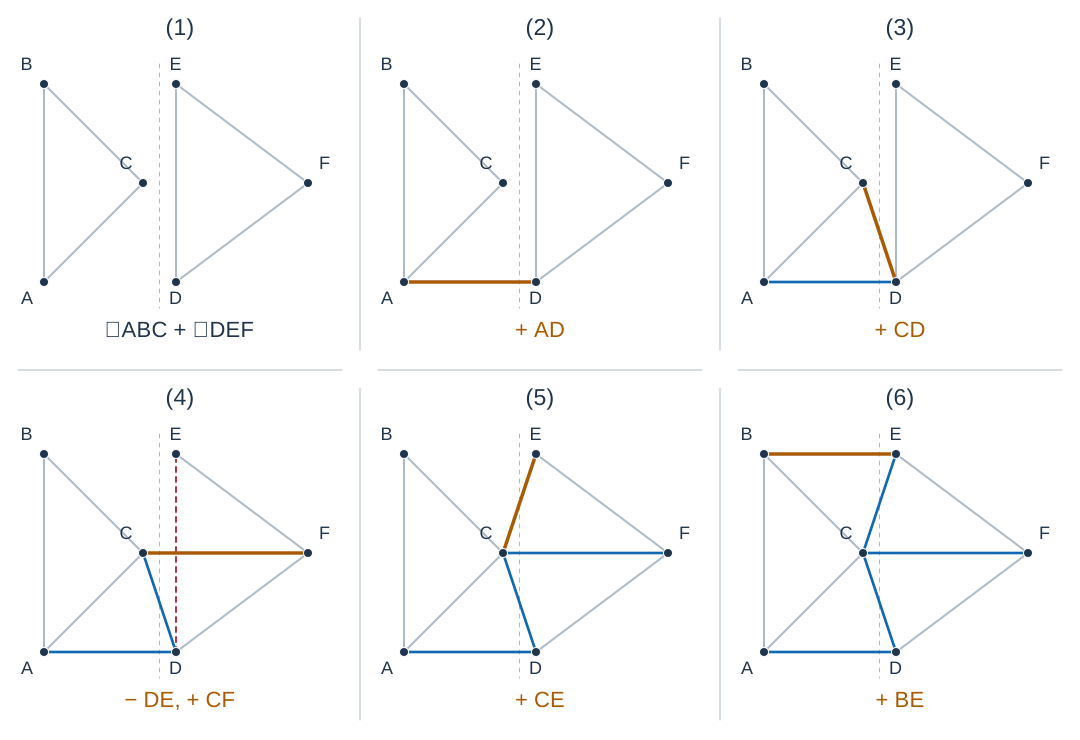
坐标为 \(A=(0,0),B=(0,6),C=(3,3),D=(4,0),E=(4,6),F=(8,3)\) ;左半为 \(A,B,C\) ,右半为 \(D,E,F\) .虚线是分隔线,灰边来自递归结果,蓝边为已加入的跨区边,橙边为当前边。图中从左到右、从上到下阅读:先连下公切线 \(AD\) ,随后左端移到 \(C\) ,右端移到 \(F\) 、\(E\) ,最后左端移到 \(B\) ,到达上公切线 \(BE\) .
3. 先找到两侧候选,再删除不合适的旧边
左侧先从方向 \(\ell\to r\) 开始,绕 \(\ell\) 逆时针取第一条相邻边 \(\ell p\) ;右侧从 \(r\to\ell\) 开始,绕 \(r\) 顺时针取第一条相邻边 \(rs\) .候选点必须严格位于当前边上方。不能按编号、横坐标或距离随意挑一个邻点:这里用的是平面中绕顶点的顺序。
先处理左侧。如果 \(\ell p\) 的下一条逆时针邻边为 \(\ell q\) ,且 \(q\) 严格位于 \(\triangle\ell rp\) 的外接圆内,那么 \(p\) 还不是应该选的点;删除旧边 \(\ell p\) ,令候选前进到 \(q\) ,再检查它的下一位邻点。右侧完全对称:若 \(rs\) 的下一条顺时针邻边为 \(rt\) ,且 \(t\) 严格位于 \(\triangle\ell rs\) 的外接圆内,就删除 \(rs\) ,继续检查 \(t\) .
删除的是递归结果里的旧边。它在单独一半点集内可能合法,但加入另一半后,空圆条件可能被破坏。不能只增加跨区边而保留所有旧边。
若下一条邻边已经绕到当前边下方,清理也会停止:在当前边上方扩大的圆,其下方部分同时缩小,而此前的空圆保证下方点不会进入圆内。遇到重复端点时圆内行列式为零,也不会触发删除。
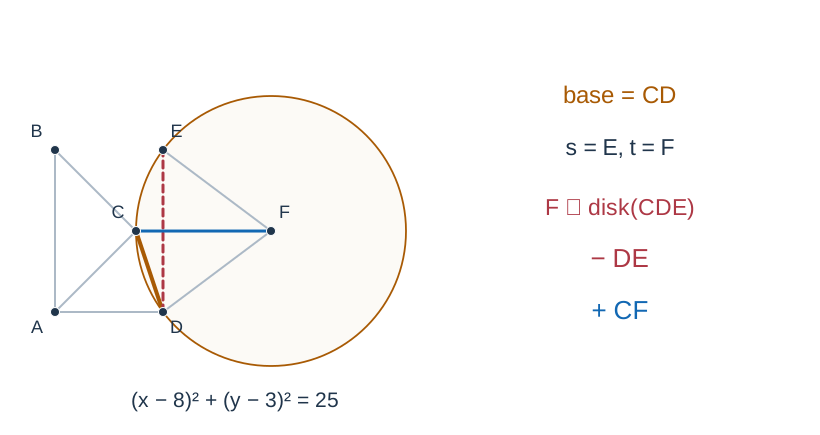
在六点例子中,当前边到达 \(CD\) 时,右侧先看到 \(DE\) .\(\triangle CDE\) 的外接圆为 \((x-8)^2+(y-3)^2=25\) ,而 \(F=(8,3)\) 正好位于圆心,所以必须删除 \(DE\) .随后右侧候选变为 \(F\) .这也说明候选清理不是一个可以省略的优化。
4. 两侧候选都合法时,选哪一侧
完成清理后,设左候选为 \(p\) 、右候选为 \(s\) :
- 两侧都没有上方候选:当前边已经是上公切线,结束合并。
- 仅一侧有候选:选这一侧。
- 两侧都有候选:检查 \(s\) 是否严格位于 \(\triangle\ell rp\) 的外接圆内。若在内部,选 \(s\) ,加入 \(\ell s\) ;否则选 \(p\) ,加入 \(pr\) .
直观上,圆经过固定的两点 \(\ell,r\) ,圆心可以沿它们的垂直平分线移动。让圆在当前边上方覆盖的部分逐渐扩大,它最先碰到哪个新点,就应先形成哪个三角形。若 \(s\) 已在经过 \(p\) 的圆内,说明它比 \(p\) 更早被碰到,应先选 \(s\) .这个过程只用于理解,代码并不计算或移动圆心。
四点共圆时两种选择都满足空圆条件。本实现使用严格的圆内判定;相等时不因该判定删除旧边,并在左右最终选择时优先左候选。
六点例子中的选择可逐步核对:
| 当前边 | 清理后的左、右候选 | 选择依据 | 新跨区边 |
|---|---|---|---|
| \(AD\) | \(C,E\) | \(E\) 在 \(\triangle ADC\) 的圆外,选左侧 | \(CD\) |
| \(CD\) | 左侧无有效候选,右侧为 \(F\) | 删除 \(DE\) 后,仅右侧有效 | \(CF\) |
| \(CF\) | \(B,E\) | \(E\) 在 \(\triangle CFB\) 的圆内,选右侧 | \(CE\) |
| \(CE\) | \(B\) ,右侧无有效候选 | 选左侧 | \(BE\) |
| \(BE\) | 两侧均无有效候选 | 到达上公切线 | 结束 |
特别地,\(B\) 虽然纵坐标较大,但位于有向直线 \(C\to D\) 的右侧,所以在 \(CD\) 这一轮并不是有效左候选。判定必须用叉积。
5. 为什么检查相邻候选就够了
这里不能仅凭“下一位邻点不在圆内”就对任意图下结论;我们用到了两侧已经是 Delaunay 剖分这一条件。
先只看左侧,将当前边通过平移、旋转写成 \(\ell=(0,0),r=(a,0)\) ,其中 \(a>0\) .一个上方候选点 \(p=(x,y)\) 满足 \(y>0\) .经过 \(\ell,r,p\) 的圆心是 \((a/2,h(p))\) ,其中:
圆心越高,圆盘在当前边上方覆盖的区域越大。因此“最先碰到的候选点”等价于“使 \(h(p)\) 最小的候选点”。圆内比较就能比较这两个高度,无需真的算除法。
将 \(\ell\) 上方的邻点按逆时针记作 \(p_1,p_2,\ldots\) .Delaunay 邻点具有如下性质:\(h(p_i)\) 先下降,可以在最低值处持平,然后上升;下降段或上升段可以为空。也就是说,从第一位开始向后检查,在遇到第一个不再下降的位置时,已经到达最小值。
这里先考虑该侧原剖分中的邻点。合并只会删除其中一部分同侧邻边,而取这个序列的子序列仍然保持上述性质。
这个性质可以用相邻三角形的空圆条件理解。设 \(\triangle\ell p_i p_{i+1}\) 的外接圆与横轴除 \(\ell\) 外的另一个交点横坐标为 \(b_i\)(相切时记为 \(0\))。相邻外接圆都经过 \(\ell,p_{i+1}\) ,下一个邻点不能落在前一个圆内;因此沿这个邻点顺序,\(b_i\) 只会向左移动。比较圆的方程可得:
括号内严格为负,因为邻点的方向角在增加。因此,\(b_i>a\) 时高度下降,\(b_i\le a\) 后高度便不再下降,无法再次出现一个更低的候选。右侧镜像同理。这解释了为何清理循环可以在第一次圆内测试失败时停止,而不必扫描所有剩余点。
为什么最先碰到的点一定是这些邻点之一?它与 \(\ell,r\) 确定的圆此前没有碰到同侧其他点,因而提供了一张同侧空圆证据,它与 \(\ell\) 的连线正是同侧 Delaunay 邻边。共圆时按绕顶点的顺序选择最先的并列点即可。
6. 合并正确性与伪代码
从下公切线开始,存在经过当前边两端且内部无点的圆。候选清理找到左右两侧最先会被这个圆碰到的点;再做一次左右比较,便得到对整个点集都为空的外接圆。因此新形成的三角形合法,新跨区边仍有空圆证据,可以继续作为当前边。
被删除的旧边也不是误删:清理时旧边两侧的点已经构成圆内冲突,使它无法在合并后的点集内满足空圆条件。每次加入的跨区边都按分隔线上的顺序向上推进,不与已经完成的部分交叉。到达上公切线后,左右剖分之间的区域被填满,留下的剖分满足空圆条件。
以下伪代码使用讲解中的左到右端点约定。next_ccw 、next_cw 都是绕同一个起点取邻边;实现方法见下一节。
Merge(L, R):
    (l, r) = lower_common_tangent(L, R)
    add edge l-r
    loop:
        lp = first edge counterclockwise from l->r
        if endpoint p is above l->r:
            while next endpoint q is inside circle(l, r, p):
                next = next_ccw(lp)
                delete lp
                lp = next

        rs = first edge clockwise from r->l
        if endpoint s is above l->r:
            while next endpoint t is inside circle(l, r, s):
                next = next_cw(rs)
                delete rs
                rs = next

        recompute whether p and s are above l->r
        if neither is valid: break
        if p is invalid or (s is valid and s is inside circle(l, r, p)):
            add edge l-s
            r = s
        else:
            add edge p-r
            l = p
怎样在程序里维护这些边:quad-edge
1. 普通邻接表还缺少什么
邻接表能找到“与顶点相邻的所有边”,但合并需要在常数时间找到“绕这个顶点的下一条边”,以及“沿当前面的下一条边”。如果每次重新按极角排序,或者在线性容器里寻找和删除,合并就可能退化。
quad-edge 为每条无向边维护四条记录,把绕顶点和绕面的顺序一起编码。先把它理解成一组可以修改的环形链表,几何计算仍只针对原输入点。
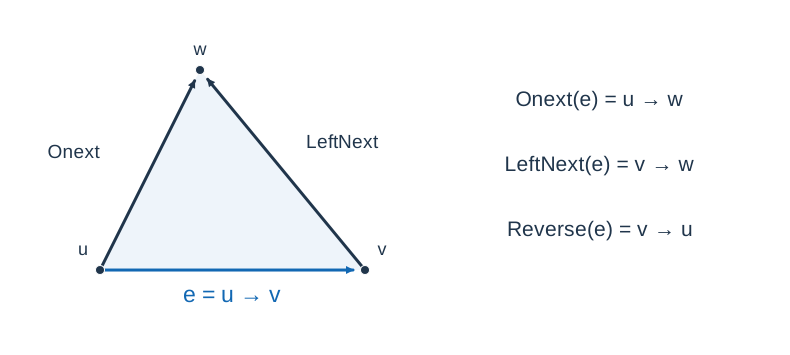
图中 \(u,v,w\) 按逆时针构成三角形。Onext(e) 绕起点 \(u\) 逆时针移动;LeftNext(e) 沿 \(e\) 左侧面的边界继续走,起点变成 \(v\) .这两个“下一条边”不能混淆。
2. 四条记录与导航函数
在 mst.hpp 中,第 \(j\) 条无向边占据下标 \(4j,4j+1,4j+2,4j+3\) .偏移 \(0,2\) 是原边的两个方向;偏移 \(1,3\) 是维护相邻面关系的两个对偶方向,后两者不存输入点编号。每条记录都存一个 Next 指针。
| 操作 | 几何或结构含义 | 本实现的计算 |
|---|---|---|
Reverse(e) |
同一条边反向 | 同组偏移加 2,即 e ^ 2 |
Rotate(e) |
转到同组下一条记录,原图与对偶图交替 | 偏移加 1,模 4 |
InverseRotate(e) |
撤销一次 Rotate |
偏移加 3,模 4 |
Onext(e) |
绕起点逆时针的下一条边 | Edges[e].Next |
OriginPrevious(e) |
绕起点顺时针的下一条边 | Rotate(Onext(Rotate(e))) |
LeftNext(e) |
沿左侧面边界继续走 | Rotate(Onext(InverseRotate(e))) |
Destination(e) |
终点 | 反向边的起点 |
Rotate 是四条记录之间的编号操作,不是在平面上把坐标旋转 \(90^\circ\) ,也不需要算 Voronoi 顶点。
3. 创建、拼接、连接、删除
MakeEdge(u,v)创建一条孤立边。四个偏移的初始Next依次指向偏移 \(0,3,2,1\) ;原图的两个方向各自成环,对偶方向互相连接。Splice(a,b)交换两条边的后继,同时更新对应的对偶后继。若两者原本处于不同环,就把环接起来;若处于同一环,就将它拆开。这使顶点环和面环保持一致。Connect(a,b)新建从Destination(a)到Origin(b)的边,把新边拼接到LeftNext(a),并把反向边拼接到 \(b\) .DeleteEdge(e)分别将 \(e\) 和它的反向边从各自起点环中摘除,再回收四条记录。删除前先保存要继续访问的邻边句柄。
Splice 的核心只有两次交换,必须在交换前取出两个辅助下标:
alpha = Rotate(Onext(a))
beta  = Rotate(Onext(b))
swap(Next[a], Next[b])
swap(Next[alpha], Next[beta])
初读时可以先将这些操作当作常数时间的接口,再对照完整实现检查四个偏移和环的变化。
4. 对照实际合并代码
递归返回的两个句柄分别是:从最左顶点出发、沿凸包逆时针的边,以及从最右顶点出发、沿凸包顺时针的边。合并时把左半右端句柄记为 LeftInner ,右半左端记为 RightInner .下公切线的查找是:
loop:
    if Origin(RightInner) is left of LeftInner:
        LeftInner = LeftNext(LeftInner)
    else if Origin(LeftInner) is right of RightInner:
        RightInner = Onext(Reverse(RightInner))
    else:
        break
Base = Connect(Reverse(RightInner), LeftInner)
两次移动分别沿对应凸包走一步;最终新边 Base 从右端指向左端。若下公切线改写了整体最左或最右端的返回边,代码也同时更新外侧句柄。
由于 Base 的方向是 \(r\to\ell\) ,左候选为 Onext(Reverse(Base)) ,右候选为 OriginPrevious(Base) .代码用 RightOf(candidate, Base) 判断候选是否在讲解中的“上方”。最终比较中的 InCircle(p,l,r,s) 与 InCircle(l,r,p,s) 只是前三点的循环移位,符号一致。
这一层只维护点、边和相邻关系。全部算法见 mst.hpp 的 FDelaunay ;求树入口为 BuildMinimumSpanningTree ,输出巡回的入口在 std.cpp。
几何判定:只算符号,不算圆心
1. 方向判定
计算叉积:
结果大于零,表示 \(c\) 在有向边 \(a\to b\) 左侧,三点按逆时针排列;小于零表示右侧;等于零表示共线。前面的凸包移动和候选有效性都使用它。
2. 圆内判定
设前三点 \(A,B,C\) 逆时针排列,要判断第四点 \(P\) 是否在其外接圆内。将 \(P\) 平移到原点,记 \(a=A-P,b=B-P,c=C-P\) ,计算:
其中 \(|a|^2=a_x^2+a_y^2\) ,其余同理。\(D>0\) 表示严格在圆内,\(D<0\) 表示圆外,\(D=0\) 表示共圆。若前三点顺时针,符号相反;若共线,则不能赋予它“外接圆内外”的含义。本算法只有在有效候选对应的三点逆时针时才依赖这个含义,不对共线三点求外心。
公式来自下面的四阶行列式:将最后一行对应点移到原点,沿最后一列展开,就得到上式。圆的方程可以写成 \(x^2+y^2+ux+vy+w=0\) ,所以四点共圆时行列式为零;按前三点逆时针定向后,符号区分圆内与圆外。
3. 为什么本题的 64 位整数够用
设坐标绝对值上界为 \(U\) .平移后的每个坐标绝对值不超过 \(2U\) ,平方长度不超过 \(8U^2\) ,二阶叉积的绝对值也不超过 \(8U^2\) .上式三项绝对值之和因此不超过:
本题 \(U=10000\) ,上界为 \(1.92\times10^{18}\) ,小于有符号 64 位整数的上界。程序在乘法前就使用 int64_t ,不需要浮点误差阈值。扩大坐标范围时必须重新核对这个界。
边排序只比较平方距离。选中边的整数长度先用浮点平方根估计,再用整数平方比较向两侧修正,保证完全平方数及其附近的结果准确。
退化情况与复杂度
实现必须同时处理以下情况:
- 重合点:先去重,求树后补零权边,保留所有农场编号。
- 单点、两点:分别不需要几何边、只需要一条边。
- 三点或所有点共线:保留相邻点链,不尝试构造零面积三角形。
- 部分点共线:方向判定取严格正负,不把线上点当作上方候选。
- 四点或更多点共圆:圆内判定只在严格大于零时触发删除;等号按固定顺序选边,不添加随机扰动。
- 横坐标相同:使用 \((x,y)\) 字典序,仍按下标平分。
设一次合并处理 \(k\) 个不同点。两张子剖分共 \(O(k)\) 条边:查找下公切线时沿凸包前进,共 \(O(k)\) 步;候选清理每成功一次就永久删除一条本层旧边,共 \(O(k)\) 次;合并每轮加入一条跨区边并完成一个三角形,也只有 \(O(k)\) 轮。每次边操作都为常数时间,所以本层合并为 \(O(k)\) ,并不是“每条跨区边再扫描一次所有点”。
递推式为:
每层子问题的点数总和为 \(k\) ,层数为 \(O(\log k)\) .排序一次已足够,各层不重复排序。活跃边总数保持线性;删除边后复用槽位,避免把各层废弃边全部保留下来,故空间为 \(O(k)\) ,递归栈深为 \(O(\log k)\) .
回到原始农场数 \(n\) ,去重、Delaunay、Kruskal 共需 \(O(n\log(n+1))\) 时间,显式栈遍历树需 \(O(n)\) 时间,总空间为 \(O(n)\) .这里写 \(\log(n+1)\) 兼顾单点。独立完全图 Prim 对照程序为 \(O(n^2)\) 时间、\(O(n)\) 空间,只适合小规模验证。
朴素逐点插入若没有合适的定位结构,最坏可能为平方级。分治和 Fortune 扫描线都能达到 \(O(n\log n)\) ;本题选分治,是因为复杂度有保证,且所有所需的几何判定都能用有界整数完成。算法类别的实现比较可参见 Triangle 的说明。
特殊评测与复现
由于 \(C,M\) 都是整数,精确使用以下等价条件:
评测器检查恰有 \(n+1\) 个整数、首尾为 \(1\) 、前 \(n\) 个编号组成排列,并逐边重算 \(C\) .随后从输入重新计算 \(M\) ,不读取参考路线的首个编号作为长度,也不把参考路线长度当作最优值。参考输出文件只为统一接口而要求存在,其内容不参与判定。
编译时保留题目目录内的 mst.hpp .标准程序与评测器共享这份经过独立对拍的实现;标准程序的输出只有巡回序列。
g++ -std=c++17 -O2 std.cpp -o std
g++ -std=c++17 -O2 tests/checker.cpp -o checker
g++ -std=c++17 -O2 brute.cpp -o brute
g++ -std=c++17 -O2 tests/mst_weight.cpp -o mst_weight
python tests/generate.py --out-dir ../../../build/data/nomadism-day --std ./std
checker input.in reference.out contestant.out
checker 的退出码为:0 通过、1 答案错误、2 调用或输入材料错误。完整重新计算 \(M\) 的开销属于检查器,部署时应为它设置足够的时间和内存。brute.cpp 是独立的完全图 Prim,只输出 \(M\) ;tests/mst_weight.cpp 是诊断工具,输出 \(M\) 及所选树的平方边长和,两者都支持连续读取多份输入到文件末尾。
正式数据使用固定 SplitMix64 种子,覆盖随机点、规则网格、窄条、等横坐标、共线、共圆、重合点、远隔点簇和最大规模。性能测量见 评测环境与性能。